-
uboot自定义命令
uboot自定义命令
U-Boot 是一个主要用于嵌入式系统的引导加载程序,可以支持多种不同的计算机系统结构,包括PPC、ARM、AVR32、MIPS、x86、68k、Nios与MicroBlaze。这也是一套在GNU通用公共许可证之下发布的自由软件。
U-Boot本质是一个裸机程序,是一种普遍用于嵌入式系统中的开源的Bootloader,作用是用来引导操作系统,以及给开发人员提供测试调试工具。主要负责基本硬件初始化,导启动内核启动。
U-Boot命令众多,通过uboot命令可完成系统环境变量设置。U-Boot本质就是一份裸机程序,这样可以在U-Boot命令下调试一些硬件设备问题。U-Boot命令行也是可以实现自动补全功能。1.uboot命令格式分析
uboot命令存放在uboot目录下的common目录下。
do_help命令功能实现如下:extern cmd_tbl_t __u_boot_cmd_bdinfo; extern cmd_tbl_t __u_boot_cmd_showvar; int do_help(cmd_tbl_t * cmdtp, int flag, int argc, char * const argv[]) { // return _do_help(&__u_boot_cmd_start, // &__u_boot_cmd_end - &__u_boot_cmd_start, // cmdtp, flag, argc, argv); return _do_help(&__u_boot_cmd_bdinfo, &__u_boot_cmd_showvar - &__u_boot_cmd_bdinfo + 1, cmdtp, flag, argc, argv); } U_BOOT_CMD( help, CONFIG_SYS_MAXARGS, 1, do_help, "print command description/usage", "\n" " - print brief description of all commands\n" "help command ...\n" " - print detailed usage of 'command'" ); /* This does not use the U_BOOT_CMD macro as ? can't be used in symbol names */ cmd_tbl_t __u_boot_cmd_question_mark Struct_Section = { "?", CONFIG_SYS_MAXARGS, 1, do_help, "alias for 'help'", #ifdef CONFIG_SYS_LONGHELP "" #endif /* CONFIG_SYS_LONGHELP */ };- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
- 17
- 18
- 19
- 20
- 21
- 22
- 23
- 24
- 25
- 26
- 27
- 28
- 29
- 30
- 31
U_BOOT_CMD为命令参数传递:
help 命令标志符;
CONFIG_SYS_MAXARGS命令传递的最大参数个数;
1命令重复执行次数;
do_help命令实现函数;
“alias for ‘help’”命令用法说明;
最后一个参数为命令用法详细说明;
int do_help(cmd_tbl_t * cmdtp, int flag, int argc, char * const argv[])函数参数说明:
cmd_tbl_t * cmdtp结构体指针。struct cmd_tbl_s { char *name; /* 命令名字*/ int maxargs; /*命令传递的最大参数个数*/ int repeatable; /*命令重复执行次数*/ /*命令功能实现函数*/ int (*cmd)(struct cmd_tbl_s *, int, int, char * const []); char *usage; /*命令基本用法说明*/ #ifdef CONFIG_SYS_LONGHELP char *help; /*命令详细用法说明*/ #endif #ifdef CONFIG_AUTO_COMPLETE /* do auto completion on the arguments */ int (*complete)(int argc, char * const argv[], char last_char, int maxv, char *cmdv[]); #endif };- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
argc 命令传入的参数个数,和main函数argc相同;
argv 存放命令参数内容,和main函数argv相同;2.tiny4412下编写uboot命令控制蜂鸣器
2.1 tiny4412开发板beep硬件接口
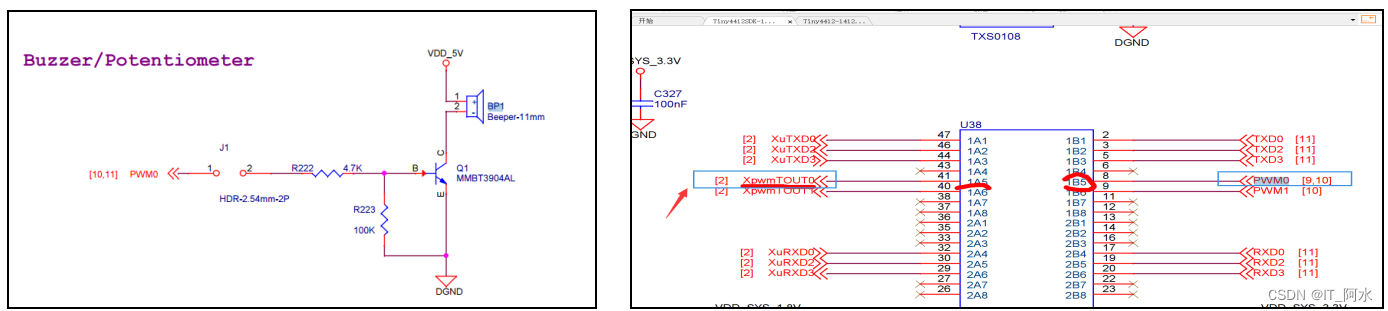
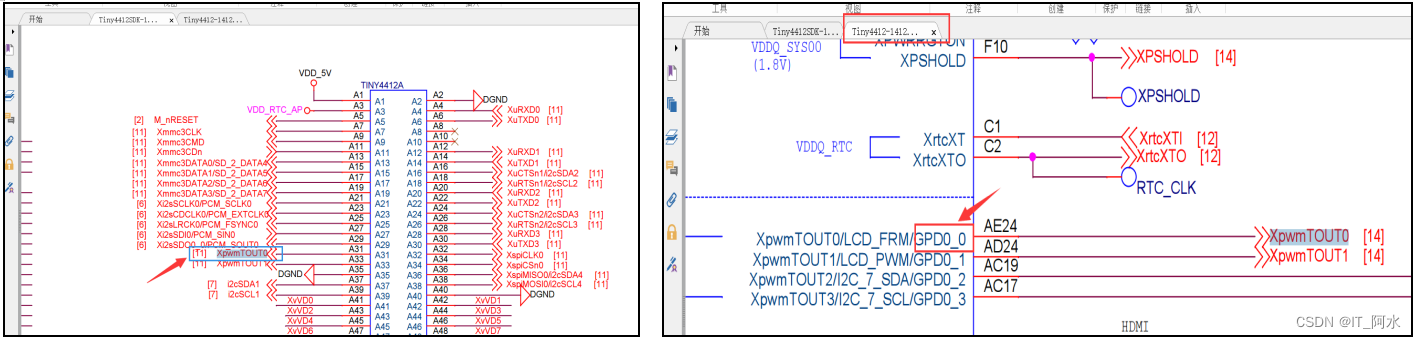
2.2 GPD0端口寄存器地址
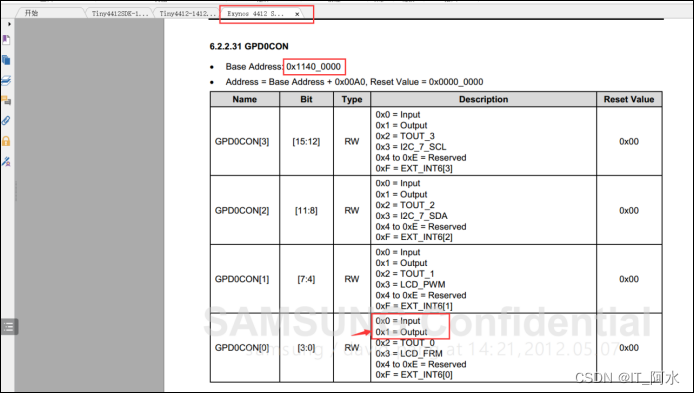
配置寄存器:GPD0CON_ADDR = 0x1140_0000 + 0x00A0
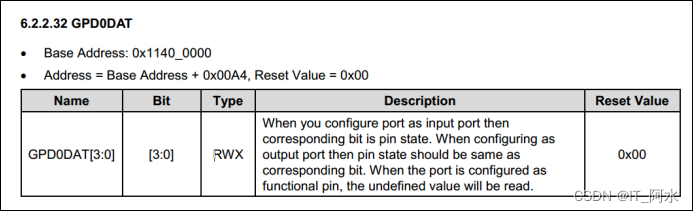
数据寄存器:GPD0DAT_ADDR = 0x1140_0000 + 0x00A42.3 参考help命令模板实现beep命令
#include#include /*蜂鸣器*/ #define GPD0_CON *((volatile unsigned int *)0x114000A0)//控制寄存器 #define GPD0_DAT *((volatile unsigned int *)0x114000A4)//数据寄存器 int do_beep(cmd_tbl_t * cmdtp, int flag, int argc, char * const argv[]) { /*蜂鸣器*/ GPD0_CON&=0xfffffff0;//清除当前GPD0_0的配置 GPD0_CON|=0x00000001;//设置为输出模式 //beep on 或者 beep off if(argc!=2) { printf("格式:beep on/off\n"); return 0; } if(strcmp(argv[1],"on")==0)//开蜂鸣器 { GPD0_DAT|=1<<0;//开蜂鸣器 } else if(strcmp(argv[1],"off")==0)//关蜂鸣器 { GPD0_DAT&=~(1<<0);//关蜂鸣器 } return 0; } U_BOOT_CMD( beep, CONFIG_SYS_MAXARGS, 1, do_beep, "beep " , "\n" "beep用法\n" "开蜂鸣器:beep on\n" "关蜂鸣器:beep_off" );- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
- 17
- 18
- 19
- 20
- 21
- 22
- 23
- 24
- 25
- 26
- 27
- 28
- 29
- 30
- 31
- 32
- 33
- 34
- 35
- 36
- 37
2.4 程序编译
1. 将cmd_beep.c拷贝到u_boot目录下的common目录下
[wbyq@wbyq common]$ cp /mnt/hgfs/ubuntu/cmd_beep.c ./- 1
2. 修改common目录下的Makefile文件。
[wbyq@wbyq common]$ vim Makefile- 1

3.在uoot顶层目录下执行make,重新编译uboot[wbyq@wbyq uboot_tiny4412-sdk1506]$ make- 1
4.烧写uboot
[wbyq@wbyq uboot_tiny4412-sdk1506]$ cd sd_fuse/ [wbyq@wbyq tiny4412]$ sudo ./sd_fusing.sh /dev/sdb- 1
- 2
beep命令编写成功。
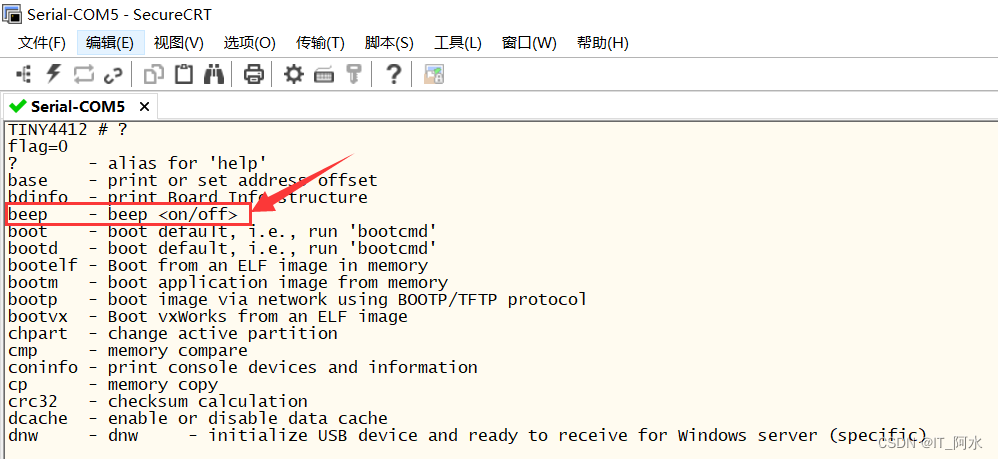
5. beep命令运行测试TINY4412 # beep 格式:beep on/off TINY4412 # ? beep flag=0 beep - beep <on/off> Usage: beep beep用法 开蜂鸣器:beep on 关蜂鸣器:beep_off TINY4412 # beep on TINY4412 # beep off- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
3.分析uboot保存环境变量位置
在Linux操作系统启动前,uboot需要完成系统环境变量配置。在uboot目录下有tiny4412.h中保存的系统的默认环境变量参数。
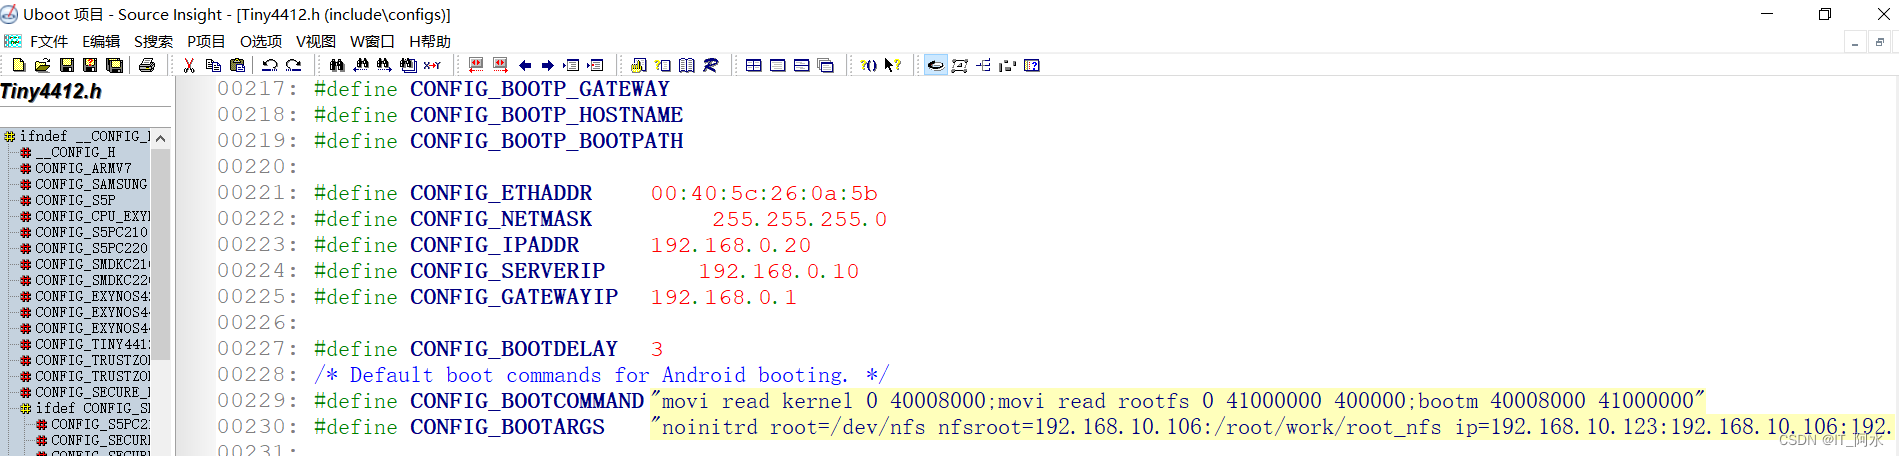
1.当我们修改了系统环境变量,执行了saveenv命令后,则环境变量将写入到磁盘中,接下来我们将分析一下uboot源码中环境变量写入磁盘的扇区位置。
在uboot命令中,并没有直接脚cmd_save.c的函数,因此,我们可以根据saveenv命令执行后的提示信息来分析。在uboot命令行下执行saveenv命令时,会看到有输出提示信息,这样我们可以直接在uboot工程中搜索一下输出信息的位置。TINY4412 # save Saving Environment to SMDK bootable device... done- 1
- 2
- 3


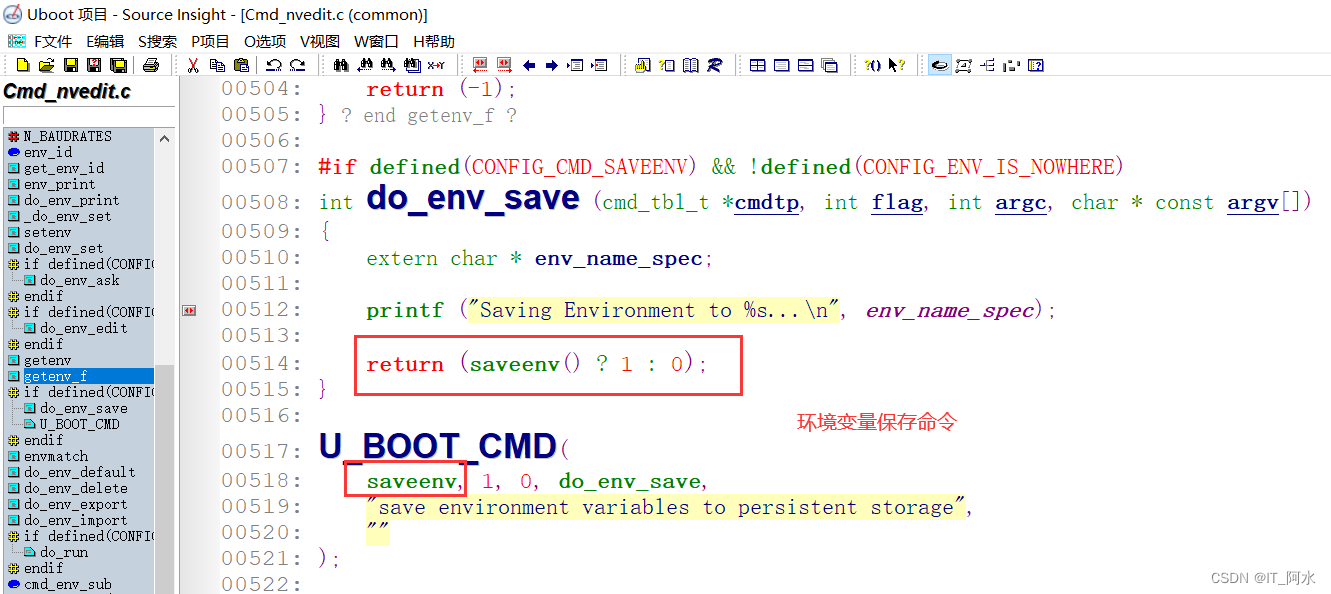
2.接下来跳入saveenv函数,查看一下该函数执行过程。
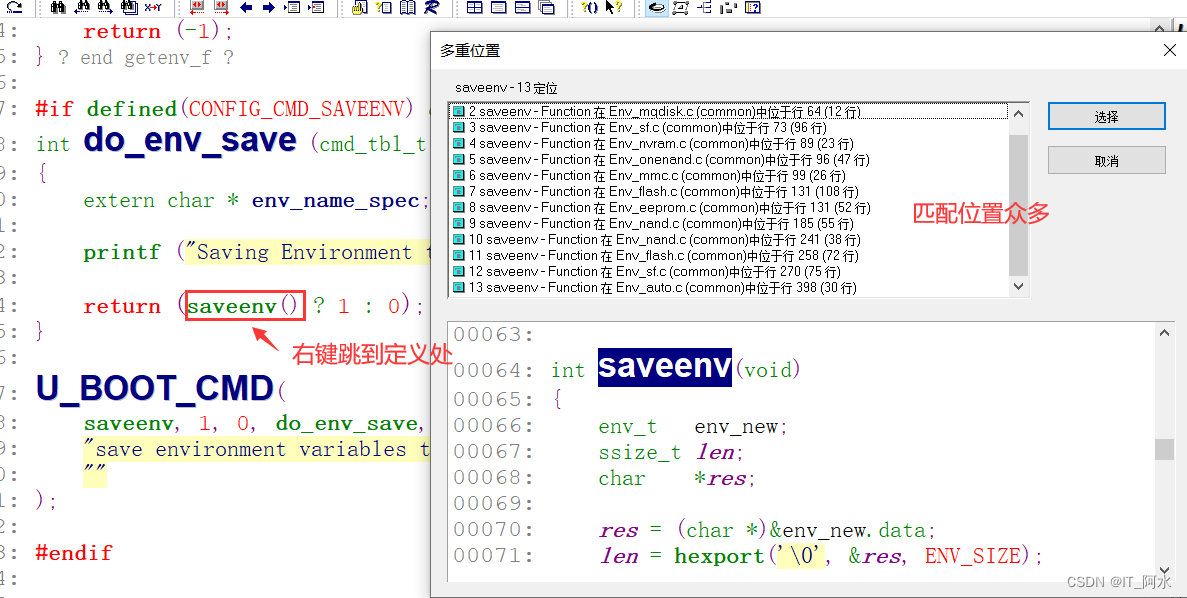
当我们跳到定义处时会看到有多重位置,要想准确跳转到正确位置,我们可以再查找参考saveenv命令的后半段提示信息赋值位置。

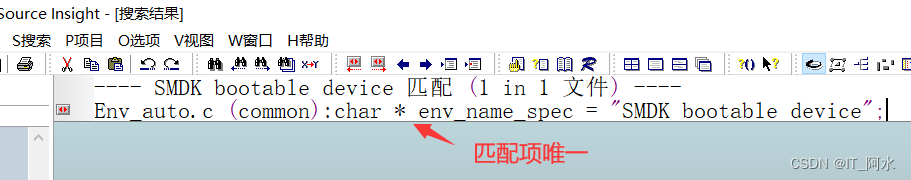
3.经过查找参考我们发现,后半段提示信息的定义位置是在env_auto.c中,而我们saveenv函数右键跳到定义处时在env_auto.c中也有定义,说明我们要跳转的文件即为env_atuo.c文件。
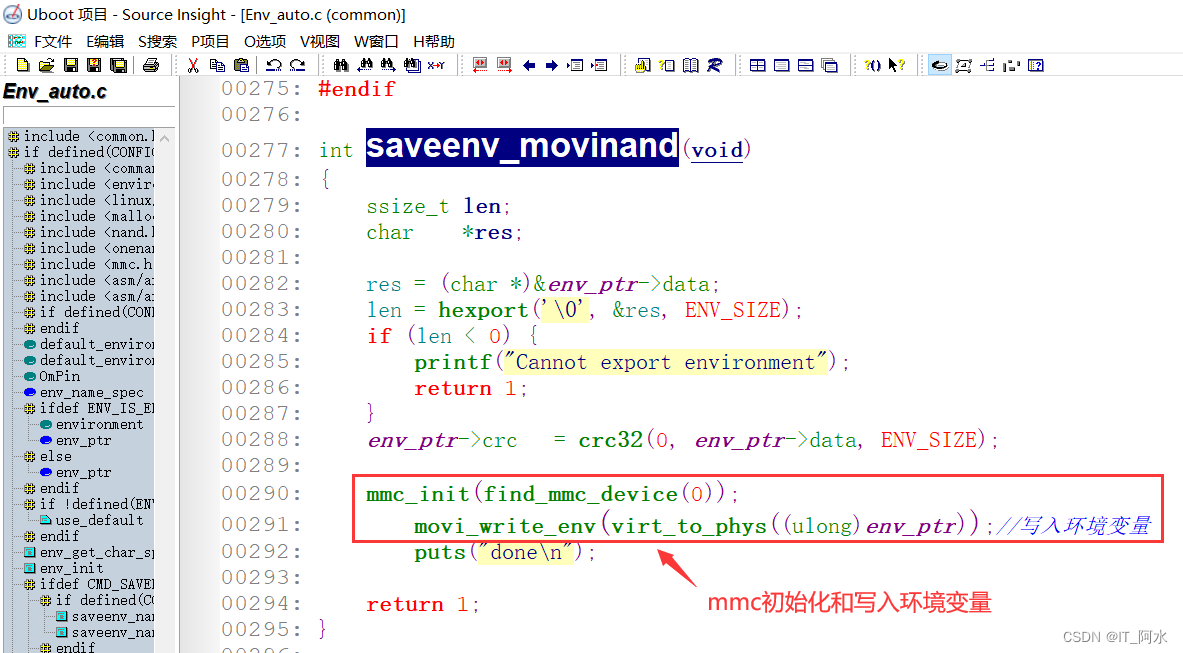
在 saveenv函数中,并没有看到有关于mmc写扇区的函数,说明我们还需要进一步跳转到对应的子函数中去分析。

4.我们可以再次根据saveenv命令的打印提示,在最后还会打印“done”这个信息,这样我们就可以更新这个信息,对当前函数中的三个子函数进行分析,看下哪一个子函数中有这个字符串的打印。经过查看代码可知最终调用的函数即为saveenv_movinand()函数。
5.再次跳到movi_write_env()函数中查看一下写入到mmc中的地址。
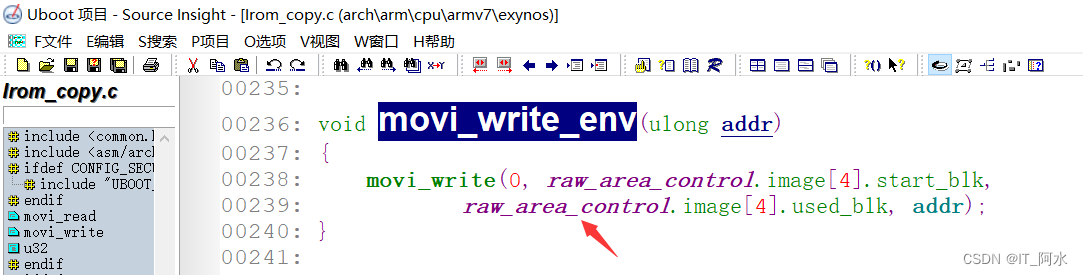
6.在这个函数中即为实现环境变量写入作用,再次跳到movi_write()函数中查看一下这个函数参数作用。
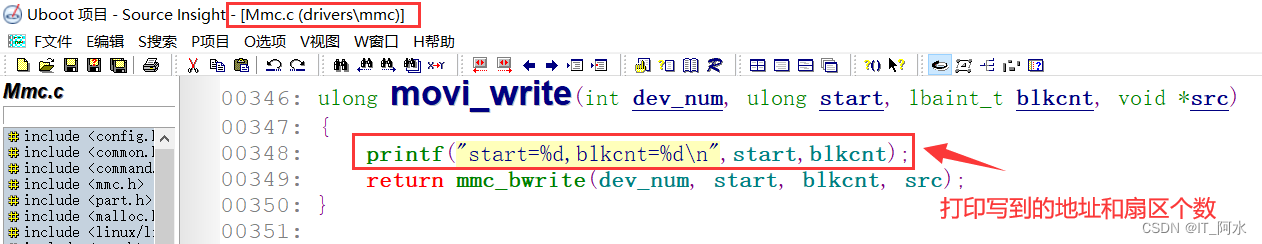
可以看到,movi_write()函数参数作用分别为:mmc设备编号、写入mmc的起始扇区、写入的扇区个数、写入的环境变量内容。
我们可以在这个函数中加入printf函数打印一下写入的扇区地址和扇区数量。然后再重新编译uboot,烧写到SD卡中再次启动查看效果。TINY4412 # save Saving Environment to SMDK bootable device... start=1025,blkcnt=32 done TINY4412 #- 1
- 2
- 3
- 4
- 5
重新执行save命令,可以看到环境变量写入的起始位置为第1025个扇区,连续写入了32个扇区。至此,环境变量的写入扇区位置分析完毕。
4.清除mmc中保存的环境变量
要清除已经写入的环境变量,我们只需要将mmc中第1025个扇区的数据破坏掉即可。
4.1 通过命令清空环境变量
我们可以使用mmc命令,写入一段无效数据到第1025个扇区中即可。
TINY4412 # mmc write 0 40008000 401 32 MMC write: dev # 0, block # 1025, count 50 ... 50 blocks written: OK- 1
- 2
将40008000地址中的内容写入到设备0的第1025个扇区,连续写32个扇区。
4.2 编写环境变量清空命令
#include#include #include int do_clenenv(cmd_tbl_t * cmdtp, int flag, int argc, char * const argv[]) { mmc_init(find_mmc_device(0));/*mmc初始化*/ movi_write_env(virt_to_phys((ulong)0x40008000));/*写入环境变量*/ return 0; } U_BOOT_CMD( cleanenv, CONFIG_SYS_MAXARGS, 1, do_clenenv, "clean 清空系统环境变量", "\n" "clean用法:clean\n" "清空环境变量" ); - 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
- 17
- 18
-
相关阅读:
SpringBoot整合Junit
LaTeX 公式与绘图技巧
Mysql 8.0.30 的查询包含自定义函数的表时,比8.0.27 慢了好几倍
Docker快速创建一个单机版的Jenkins实例
lv5 嵌入式开发-11 消息队列
JEPG Encoder IP verilog设计及实现
深入理解JavaScript:对象什么时候创建
冒泡排序和鸡尾酒排序和快速排序
java8 lambda表达式
机器学习基础(5)—— 模型选择之性能度量
- 原文地址:https://blog.csdn.net/weixin_44453694/article/details/126637963

- 最新文章
-
【FHE】我们如何实现同态加密推理(八):SiLU 的密文化——两条路径,和一个 8 字节的开关
SQLcl 中 c/old/new 替换变量为何失效?先定位再替换
不让模型写作文,直接从它脑子里读答案:Jev 决策在 .NET 的两条路线
Halo插件:支持GitHub的图床附件策略
电视投屏界的“一股清流”!SimpleTVCast 6.0.0-beta 抢先体验:无需TV端App,界面大换血!✨
华三VXLAN集中式网关实战指南:Spine多活网关 + 双活接入(M-LAG)
软件更好写之后口碑会更重要
大 O、大 Omega、大 Theta 的区别,O(n) 复杂度是什么意思
Java标签跳转:一个鲜为人知但却很实用的小技巧
多智能体系统论文速读